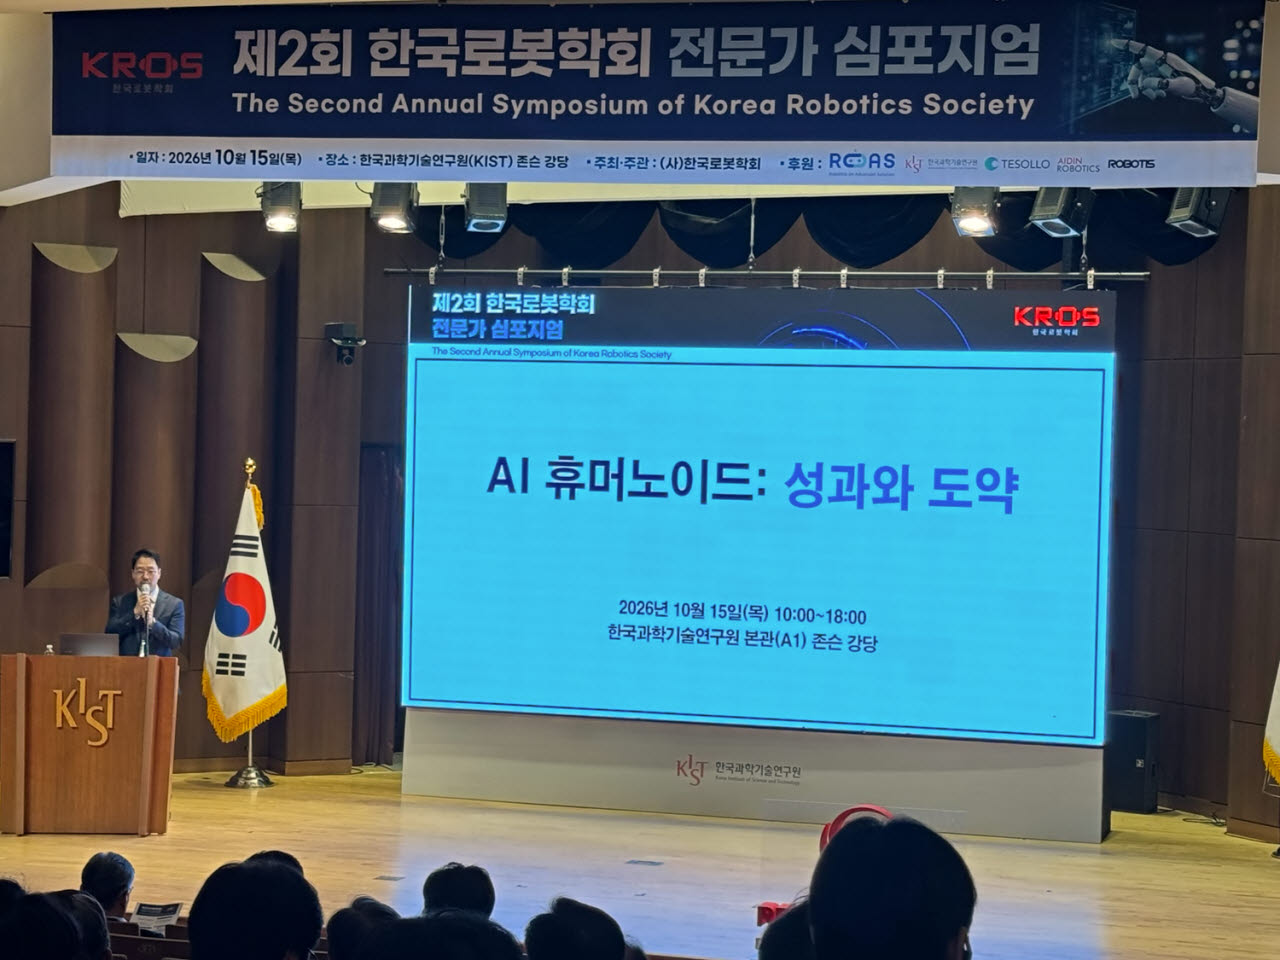
한국로봇학회는 지난 15일 서울 성북구 한국과학기술연구원(KIST) 존슨강당에서 ‘제2회 한국로봇학회 전문가 심포지엄’을 개최했다고 밝혔다. ‘AI 휴머노이드: 성과와 도약’을 주제로 열린 행사에는 학계 연구자와 대학원생, 기업 연구개발 인력 등 220여명이 참석했다.
|
조백규 국민대 교수는 AI 제어기술이 발전할수록 하드웨어 설계의 중요성이 더 커질 수 있다고 강조했다. 고관절과 무릎에 차동기어를 적용하고 발목에 발가락 관절을 추가한 다리 구조를 소개하며 로봇 메커니즘과 제어 알고리즘을 함께 설계해야 한다고 설명했다.
로봇 두뇌와 감각 기술을 고도화하는 연구도 소개됐다. 한병옥 한국전자통신연구원(ETRI) 연구실장은 고수준 추론·계획을 담당하는 ‘시스템2’와 실시간 행동을 생성하는 ‘시스템1’을 결합한 로봇 파운데이션 모델과 이를 휴머노이드 전신 제어로 확장하는 연구를 발표했다.
박경서 대구경북과학기술원(DGIST) 교수는 여러 센서의 측정 영역을 겹치게 배치한 뒤 AI 추론을 활용해 촉각 이미지를 복원하는 ‘전신 촉각 지능’ 연구를 소개했다.
오후에는 로봇 파운데이션 모델과 산업 적용 전략이 주요 화두로 다뤄졌다. 신진우 KAIST 교수는 범용 구조와 스케일링 법칙, 인컨텍스트 학습을 기준으로 로봇 파운데이션 모델의 현주소를 진단했다. 미국과 중국이 주도하는 경쟁 속에서 한국은 제조 현장 데이터와 정교한 손 조작 기술에서 차별화 기회를 찾을 수 있다고 제안했다.
백승민 LG전자 상무는 글로벌 피지컬 AI 경쟁과 휴머노이드 상용화 동향을 소개하고 물류·제조·가사 영역에서 휴머노이드가 맡게 될 역할과 LG전자의 로봇 사업 전략을 공유했다.
서민준 컨피그인텔리전스 대표 겸 KAIST 교수는 로봇 데이터의 경쟁력이 단순한 양보다 데이터의 속성에서 결정된다고 강조했다. 좋은 로봇 데이터의 조건을 5개 계층으로 구분하고 원격조작과 시뮬레이션, 사람 데이터를 목적에 맞게 병행해야 한다고 설명했다.
특별세션에서는 유지환 KAIST 교수가 햅틱 원격조작을 활용한 피지컬 AI 학습 데이터 확보 방법을 소개했다. 소프트 그로잉 로봇과 자가착용형 로봇 의복 등 소프트 로봇 연구 과정도 공유했다.
마지막 세션은 올해 별세한 고 박재흥 서울대 교수의 연구를 돌아보는 자리로 마련됐다. 제자들은 박 교수가 이끈 서울대 동적로봇시스템연구실(DYROS)이 2009년부터 진행해 온 휴머노이드 설계와 전신·보행 제어, 아바타 시스템 연구의 흐름과 최근 성과를 소개했다.
조직위원장을 맡은 남창주 서강대 교수는 “휴머노이드는 하드웨어와 AI, 데이터가 따로 발전해서는 완성될 수 없고 세 요소가 긴밀히 맞물려야 실제 현장에서 일하는 수준에 도달할 수 있다”며 “국내 연구계와 산업계가 각자의 강점을 연결해 나간다면 내년에는 한층 도약한 성과를 나눌 수 있을 것”이라고 말했다.